Cài đặt pid cho biến tần Mitsubishi INVT hướng dẫn
Biến tần chạy đúng nhưng áp suất dao động, quạt tăng giảm tốc liên tục hoặc không đạt setpoint? Nguyên nhân có thể nằm ở cách cài đặt PID cho biến tần, từ feedback, scale cảm biến đến chiều tác động và tuning.
Bài viết chia sẻ cách cài đặt, tuning và xử lý lỗi PID thực tế trên biến tần INVT và Mitsubishi, giúp hệ thống vận hành ổn định và đúng yêu cầu.
PID trong biến tần là gì? Nguyên lý hoạt động
PID (Proportional – Integral – Derivative) là thuật toán điều khiển dùng sai số giữa giá trị mong muốn và giá trị thực tế để tính ra mức điều chỉnh cần thiết. Ba thành phần P, I, D cùng phối hợp để đưa giá trị thực về đúng giá trị đặt một cách nhanh, ổn định và chính xác.
Bộ điều khiển PID là gì?
Bộ điều khiển PID là khối thực hiện thuật toán PID trong một vòng điều khiển kín. Nó nhận giá trị đặt (setpoint) và giá trị phản hồi (feedback), tính sai số rồi xuất ra tín hiệu điều khiển. Bộ PID có thể nằm ở nhiều nơi:
- Tích hợp trong biến tần: nằm ngay trong firmware, cảm biến đấu thẳng vào ngõ vào analog của biến tần.
- Bộ PID ngoài: thiết bị riêng, xuất tín hiệu 4–20 mA hoặc 0–10 V làm lệnh tần số cho biến tần.
- PLC: khối PID trong chương trình PLC, gửi lệnh đến biến tần qua analog hoặc truyền thông.
Điều khiển PID trong biến tần hoạt động như thế nào?
PID trong biến tần giúp biến tần tự động thay đổi tần số (tốc độ động cơ) để giữ một đại lượng như áp suất, lưu lượng hay nhiệt độ quanh giá trị đặt. Các ứng dụng phổ biến:
- Bơm tăng áp, bơm cấp nước giữ áp suất đường ống.
- Quạt HVAC, quạt thông gió giữ áp suất hoặc lưu lượng gió.
- Xử lý nước, điều khiển lưu lượng, giữ mức.
Setpoint → So sánh với Feedback → Sai số → PID → Tần số biến tần → Động cơ/Bơm → Quá trình → Cảm biến → Feedback
Setpoint, feedback và sai số
| Thành phần | Ý nghĩa | Ví dụ |
|---|---|---|
| Setpoint (SP) | Giá trị cần duy trì | 5 bar |
| Feedback (PV) | Giá trị thực đo được từ cảm biến | 4,5 bar |
| Sai số | Chênh lệch giữa setpoint và feedback (SP − PV) | 0,5 bar |
| Output | Tín hiệu PID gửi ra | Lệnh tần số (Hz) |
Đây là ba khái niệm cần xác định chính xác trước khi cài đặt. Nếu feedback sai thì PID có cài đúng đến đâu vẫn điều khiển sai.
Vai trò của P, I, D
P – Proportional (tỉ lệ)
P phản ứng theo độ lớn của sai số: sai số càng lớn, tác động càng mạnh.
- P quá nhỏ: hệ thống phản ứng chậm.
- P quá lớn: hệ thống dao động hoặc vọt lố.
- Lưu ý: một số hãng (như Mitsubishi) dùng dải tỉ lệ (proportional band, %) thay cho độ lợi P. Hai khái niệm này tỉ lệ nghịch: dải tỉ lệ càng nhỏ thì tác động càng mạnh.
I – Integral (tích phân)
I cộng dồn sai số theo thời gian để triệt tiêu sai lệch tĩnh. Ví dụ, áp suất ổn định ở 4,8 bar thay vì 5 bar thì I sẽ tiếp tục đẩy đầu ra lên cho đến khi sai lệch về 0.
- Thời gian tích phân Ti càng nhỏ thì tác động I càng mạnh.
- I quá mạnh gây vọt lố và dao động chậm.
D – Derivative (vi phân)
D phản ứng theo tốc độ thay đổi của sai số, giúp giảm vọt lố và hãm đáp ứng khi giá trị thay đổi nhanh.
- D khuếch đại nhiễu từ cảm biến nên không phải hệ thống nào cũng nên dùng.
- Với bơm và quạt thường đặt D bằng 0 hoặc rất nhỏ; nhiều hệ thống chỉ cần PI.
Quy trình cài đặt PID từ đầu đến cuối
Bước 1: Xác định ứng dụng
Xác định đại lượng cần kiểm soát như áp suất, lưu lượng, nhiệt độ, mức hoặc áp suất đường gió. Đồng thời xác định chiều tác động. Ví dụ, với bơm tăng áp, áp suất thấp hơn setpoint thì biến tần cần tăng tần số.
Bước 2: Kiểm tra cảm biến
Xác định loại cảm biến, dải đo, tín hiệu và cách đấu dây. Với cảm biến áp suất 0–10 bar, 4–20 mA thì 4 mA tương ứng 0 bar và 20 mA tương ứng 10 bar. Kiểm tra tín hiệu thực tế và vị trí lắp cảm biến.
Bước 3: Cấu hình feedback
Chọn đúng ngõ vào analog và chế độ 0–10 V hoặc 4–20 mA theo cảm biến. Cài scaling để giá trị feedback trên biến tần khớp với giá trị thực tế; nếu có, nên thiết lập chức năng phát hiện mất feedback.
Bước 4: Đặt setpoint
Setpoint có thể được cài trực tiếp trên biến tần hoặc lấy từ biến trở, tín hiệu analog, HMI, PLC hoặc truyền thông, tùy cấu hình hệ thống.
Bước 5: Cấu hình PID
Thiết lập PID Enable, nguồn setpoint, feedback, chiều tác động, giới hạn tần số và các thông số P/I/D. Không nên sao chép thông số từ hệ thống khác vì mỗi tải có đặc tính và độ trễ khác nhau.
Bước 6: Tuning PID
Ban đầu có thể đặt D = 0, tăng P từ từ đến khi hệ thống đáp ứng tốt nhưng chưa dao động mạnh, sau đó điều chỉnh I để giảm sai lệch. Chỉ sử dụng D khi cần và khi tín hiệu feedback đủ sạch.
Bước 7: Chạy thử
Quan sát feedback, setpoint, tần số, dòng động cơ, thời gian đáp ứng và mức dao động. Có thể thay đổi tải để kiểm tra khả năng duy trì giá trị cài đặt.
Bước 8: Hiệu chỉnh
Tinh chỉnh lại P/I/D, bộ lọc feedback, giới hạn tần số hoặc thời gian tăng/giảm tốc nếu cần. Khi hệ thống ổn định, ghi lại bộ thông số cuối cùng và các điều kiện vận hành tương ứng.
Các nhóm tham số cần tìm trong manual
Tên và mã tham số phụ thuộc model, bảng sau chỉ giúp xác định nhóm chức năng cần tra:
| Nhóm chức năng | Tác dụng | Kiểm tra khi |
|---|---|---|
| Kích hoạt PID / nguồn lệnh tần số | Bật PID | PID không hoạt động |
| Nguồn setpoint | Giá trị đặt | Setpoint không đúng |
| Nguồn feedback + hiệu chuẩn | Giá trị phản hồi | Giá trị đo sai/không hiển thị |
| Độ lợi P hoặc dải tỉ lệ | Độ nhạy | Quá chậm/quá mạnh |
| Thời gian tích phân Ti | Triệt sai lệch tĩnh | Sai lệch kéo dài |
| Thời gian vi phân Td | Chống vọt lố | Vọt lố, nhạy nhiễu |
| Chiều tác động | Tăng hay giảm tốc khi PV < SP | Hệ thống phản ứng ngược |
| Giới hạn đầu ra | Tần số min/max | Không đủ/vượt tần số |
| Chu kỳ lấy mẫu, lọc | Giảm nhiễu | Feedback nhấp nhô |
| Phát hiện mất feedback | Bảo vệ | Đứt dây cảm biến |
| Ngủ/thức (sleep/wake) | Dừng khi tải thấp | Bơm/quạt chạy tốc độ thấp liên tục |
Minh họa theo hãng tiêu biểu
Biến tần INVT (Goodrive GD20, GD200A, GD350...)
Các dòng Goodrive thường đặt chức năng PID trong nhóm PA (PA.00 nguồn setpoint, PA.01 setpoint số, PA.02 nguồn feedback, PA.03 đặc tính đầu ra dương/âm, PA.04 Kp, PA.05 Ti, PA.06 Td, PA.07 chu kỳ lấy mẫu...), cùng với việc chọn nguồn lệnh tần số = PID ở nhóm P00. Cấu trúc và số thứ tự có thể khác giữa GD20, GD200A, GD350 và các dòng chuyên dụng cho bơm, vì vậy cần xác định chính xác series trước.
Biến tần Mitsubishi FR (D700/E700/A700...)
Nhóm tham số PID thường là Pr.127–Pr.134:
| Tham số | Chức năng |
|---|---|
| Pr.127 | Tần số tự động chuyển sang điều khiển PID |
| Pr.128 | Chọn kiểu PID. Ví dụ 20: tác động ngược (reverse), 21: tác động thuận (forward), với giá trị đo từ terminal 4 |
| Pr.129 | Dải tỉ lệ (%): nhỏ thì mạnh |
| Pr.130 | Thời gian tích phân (s) |
| Pr.131 / Pr.132 | Giới hạn trên / dưới của giá trị đo |
| Pr.133 | Setpoint khi đặt từ bàn phím (PU) |
| Pr.134 | Thời gian vi phân |
Thông thường setpoint lấy từ terminal 2 (hoặc Pr.133), feedback 4–20 mA vào terminal 4. Tùy model, có thể cần gán tín hiệu X14 cho một terminal để kích hoạt PID, và hiệu chuẩn ngõ vào bằng các tham số C2–C7 hoặc Pr.902–Pr.905. Với bơm giữ áp suất, thường dùng kiểu tác động ngược (áp suất thấp thì tăng tốc). Một số series còn có chức năng ngắt đầu ra (sleep) riêng.
Mã tham số, chức năng terminal và cách chọn chiều tác động có thể khác giữa các series. Cần đối chiếu đúng tài liệu hướng dẫn của model trước khi thay đổi cài đặt.
Ví dụ cài đặt PID thực tế theo từng ứng dụng
Các giá trị dưới đây là điểm xuất phát tham khảo, không phải thông số chuẩn. Mỗi hệ thống cần tuning lại theo đường ống, quán tính tải, vị trí cảm biến và độ trễ thực tế. Mã tham số vẫn phải tra theo manual đúng model.
Bơm áp suất (bơm tăng áp)
| Hạng mục | Cấu hình tham khảo |
|---|---|
| Mục tiêu | Giữ áp suất đường ống ổn định ở 5 bar |
| Cảm biến | Áp suất 0–10 bar, 4–20 mA |
| Setpoint | 5 bar (50% dải đo) |
| Chiều tác động | Áp suất giảm thì tăng tần số |
| Tần số min/max | Khoảng 25–30 Hz đến 50 Hz (tùy bơm, theo khuyến nghị nhà sản xuất) |
| Tăng/giảm tốc | Vừa phải, tránh sốc áp (búa nước) |
| Tuning | Phản ứng nhanh, thường dùng PI, D = 0 |
Quạt (giữ áp suất hoặc lưu lượng gió)
- Feedback: cảm biến áp suất chênh lệch (Pa) trên đường gió.
- Đặc điểm: quạt có quán tính lớn nên phản ứng chậm hơn bơm. Cần thời gian tăng/giảm tốc dài hơn và P không nên đặt quá mạnh.
- Lưu ý: tránh vùng cộng hưởng cơ khí bằng chức năng nhảy tần (skip frequency). Tín hiệu áp suất chênh lệch thường nhiễu, nên bật lọc feedback.
Hệ thống HVAC
| Ứng dụng | Feedback | Đặc điểm |
|---|---|---|
| Quạt cấp gió (AHU) | Áp suất ống gió tĩnh | Giữ áp suất ống để các VAV box hoạt động đúng |
| Bơm nước lạnh/nước nóng | Áp suất chênh lệch (ΔP) đầu/cuối | Giảm tốc khi van điều khiển đóng bớt |
| Điều khiển theo nhiệt độ | Nhiệt độ phòng/nước | Rất chậm, chỉ cần P nhỏ và I rất yếu, tránh vọt lố |
Với nhiệt độ, độ trễ lớn nên tuning theo kiểu "chậm mà chắc"; tăng P mạnh ở hệ này rất dễ gây dao động kéo dài.
Hệ thống cấp nước
- Bài toán: lưu lượng tiêu thụ thay đổi liên tục theo giờ, áp suất đường ống biến động.
- Cấu hình: PID giữ áp suất cố định thay vì chạy bơm tốc độ cố định kèm van tiết lưu, giúp tiết kiệm điện và giảm mài mòn đường ống.
- Nên có: sleep/wake khi ban đêm nhu cầu rất thấp, kết hợp bình tích áp nhỏ để bơm không đóng ngắt liên tục; bảo vệ chạy khô và mất tín hiệu cảm biến.
- Hệ nhiều bơm: dùng một bơm chạy biến tần, các bơm còn lại bật/tắt theo tải (nếu biến tần hỗ trợ đa bơm) hoặc điều phối qua PLC.
Xử lý nước
- Bơm cấp cho lọc, RO, màng: giữ áp suất hoặc lưu lượng ổn định, tránh sốc áp làm hỏng màng lọc. Cần tăng tốc mềm khi khởi động và giới hạn tốc độ thay đổi.
- Bơm định lượng hóa chất: có thể điều khiển theo lưu lượng hoặc theo đại lượng công nghệ (pH, clo dư). Các đại lượng hóa học đáp ứng rất chậm nên cần P nhỏ, I rất yếu.
- Quạt thổi khí cho bể sinh học: có thể điều khiển theo DO hoặc áp suất đường khí. Thường được thực hiện qua PLC vì liên quan nhiều bể và nhiều logic.
Điều khiển lưu lượng
| Hạng mục | Nội dung |
|---|---|
| Cảm biến | Lưu lượng kế điện từ (4–20 mA) |
| Đặc điểm | Đáp ứng nhanh nhưng tín hiệu có thể nhiễu |
| Tuning | Có thể dùng I mạnh hơn so với điều khiển nhiệt độ; D thường không dùng |
| Lưu ý | Lưu lượng kế cần đoạn ống thẳng trước/sau theo khuyến nghị nhà sản xuất; chọn dải đo hợp lý, tránh làm việc ở đầu thang đo |
Phân biệt PID tích hợp trong biến tần và bộ điều khiển PID bên ngoài / PLC
PID tích hợp trong biến tần
Bộ PID nằm ngay trong firmware biến tần. Cảm biến đấu thẳng vào ngõ vào analog của biến tần, biến tần tự so sánh setpoint với feedback và điều chỉnh tần số.
- Ưu điểm: ít thiết bị, đấu dây đơn giản, chi phí thấp, đáp ứng nhanh vì không qua truyền thông, vẫn chạy độc lập khi PLC/mạng lỗi.
- Hạn chế: thường chỉ có một hoặc vài vòng PID, thuật toán và tính năng phụ thuộc hãng/model, khó thêm logic phức tạp, giám sát và ghi dữ liệu hạn chế.
Bộ điều khiển PID bên ngoài (controller chuyên dụng)
Là thiết bị riêng (ví dụ bộ điều khiển nhiệt độ/quá trình) nhận tín hiệu cảm biến, tính PID rồi xuất tín hiệu 4–20 mA hoặc 0–10 V làm lệnh tần số cho biến tần.
- Ưu điểm: nhiều tính năng PID chuyên sâu (tự động tuning, báo động, hiển thị riêng), phù hợp khi biến tần không có PID hoặc PID quá đơn giản.
- Hạn chế: thêm thiết bị và dây dẫn, thêm một mắt xích có thể lỗi, tín hiệu analog giữa hai thiết bị có thể bị nhiễu hoặc sai số.
PID bằng PLC
PLC thực hiện thuật toán PID (khối PID có sẵn hoặc tự lập trình), nhận feedback qua module analog, rồi gửi lệnh tần số đến biến tần qua analog hoặc truyền thông (Modbus, Profibus, Ethernet/IP...).
- Ưu điểm: nhiều vòng PID, kết hợp logic liên động, luân phiên nhiều bơm, kết nối HMI/SCADA, ghi dữ liệu, dễ mở rộng.
- Hạn chế: chi phí cao hơn, cần lập trình và kỹ sư có kinh nghiệm, chu kỳ quét PLC và độ trễ truyền thông ảnh hưởng tuning, mất PLC có thể làm mất điều khiển nếu không có phương án dự phòng.
Lưu ý khi chuyển giữa các phương án
- Khi dùng PID ngoài hoặc PLC, tắt PID nội bộ của biến tần và để biến tần nhận lệnh tần số trực tiếp (analog hoặc truyền thông). Bật cả hai PID chồng nhau sẽ gây dao động.
- Với PID bằng PLC, chu kỳ lấy mẫu cần phù hợp với độ trễ quá trình (thường vài trăm ms đến vài giây cho áp suất/lưu lượng), và nên đặt giới hạn đầu ra và chống bão hòa tích phân (anti-windup).
- Nên có chế độ dự phòng: nếu mất truyền thông hoặc mất feedback, biến tần chuyển sang tần số an toàn đã đặt.
Bảng so sánh PID trong biến tần và PID dùng PLC
| Tiêu chí | PID trong biến tần | PID bằng PLC |
|---|---|---|
| Số vòng điều khiển | Thường 1 vòng (một số dòng có thêm vòng phụ) | Nhiều vòng, tùy cấu hình PLC |
| Đấu dây | Cảm biến vào thẳng biến tần | Cảm biến vào PLC, PLC ra biến tần |
| Độ phức tạp lắp đặt/lập trình | Thấp, chỉ cần cài tham số | Cao hơn, cần lập trình và cấu hình truyền thông |
| Chi phí | Thấp | Cao hơn (PLC, module analog, lập trình) |
| Tốc độ đáp ứng | Nhanh, không qua truyền thông | Phụ thuộc chu kỳ quét và đường truyền |
| Độ linh hoạt thuật toán | Giới hạn theo firmware | Cao: cascade, feed-forward, anti-windup, gain scheduling |
| Logic liên động | Hạn chế | Linh hoạt |
| Điều khiển nhiều bơm/quạt | Hạn chế, tùy model có chức năng đa bơm | Phù hợp, luân phiên, dự phòng |
| Giám sát, ghi dữ liệu, HMI/SCADA | Cơ bản | Mạnh, dễ tích hợp |
| Mở rộng hệ thống | Hạn chế | Dễ |
| Độ tin cậy khi mất mạng/PLC | Vẫn chạy độc lập | Phụ thuộc PLC, cần dự phòng |
| Phù hợp nhất với | Một bơm/quạt giữ áp suất, lưu lượng đơn giản | Dây chuyền, trạm bơm nhiều bơm, hệ thống nhiều vòng điều khiển |
Gợi ý lựa chọn nhanh
- Chọn PID trong biến tần khi: một động cơ, một cảm biến, một đại lượng cần giữ, ngân sách hạn chế, cần giải pháp ổn định và đơn giản.
- Chọn PLC khi: nhiều bơm/quạt phối hợp, cần liên động an toàn và công nghệ, cần HMI/SCADA, có kế hoạch mở rộng, hoặc cần thuật toán nâng cao.
- Chọn bộ PID ngoài khi: biến tần không có PID hoặc cần tính năng điều khiển quá trình chuyên sâu nhưng chưa cần cả PLC.
Các lỗi cần kiểm tra trước khi chỉnh PID
Trước khi chỉnh P, I, D, cần kiểm tra feedback, cảm biến, giới hạn biến tần và thiết bị thực tế. Nếu nguyên nhân nằm ngoài PID, việc tuning chỉ khiến hệ thống dao động mà không giải quyết được lỗi.
Feedback sai hoặc scale cảm biến chưa đúng
Kiểm tra loại tín hiệu 0–10 V, 4–20 mA và scaling trên biến tần có phù hợp với cảm biến hay không. Nếu cảm biến áp suất 0–10 bar nhưng scale sai, giá trị feedback bị lệch và PID sẽ điều khiển không chính xác.
Cảm biến hoặc feedback bị nhiễu
Feedback dao động có thể khiến biến tần liên tục tăng giảm tần số. Kiểm tra cáp tín hiệu, shield, nối đất, nguồn cấp và khoảng cách với cáp động lực. Nếu tín hiệu nhiễu, nên xử lý nguyên nhân trước khi tăng P hoặc D.
Chiều tác động PID bị ngược
Với bơm tăng áp, khi áp suất thấp hơn setpoint, biến tần thường cần tăng tốc; khi áp suất tăng, tốc độ cần giảm. Nếu chiều tác động bị ngược, hệ thống có thể tăng tốc liên tục hoặc dao động mạnh dù thông số P/I/D đã được chỉnh.
Giới hạn tần số hoặc dòng quá thấp
PID có thể yêu cầu tăng tốc nhưng biến tần bị giới hạn bởi tần số tối đa, dòng điện hoặc chức năng bảo vệ. Khi đó, hệ thống không đạt setpoint dù tiếp tục tăng thông số PID.
Thiết bị không đủ công suất
PID không thể bù cho một bơm, quạt hoặc động cơ không đủ khả năng đáp ứng tải. Nếu thiết bị đã chạy gần giới hạn nhưng vẫn không đạt yêu cầu, cần kiểm tra lại công suất, đặc tính tải và điều kiện vận hành.
Vấn đề cơ khí, thủy lực hoặc đường ống
Rò rỉ, nghẽn đường ống, van chưa mở đúng, lọc bị tắc hoặc cảm biến đặt sai vị trí đều có thể làm PID hoạt động không ổn định. Với hệ thống bơm, quạt và HVAC, cần kiểm tra toàn bộ hệ thống trước khi kết luận lỗi do PID.
Nguyên tắc: Kiểm tra feedback → cảm biến → chiều tác động → giới hạn biến tần → thiết bị → hệ thống cơ khí rồi mới tiến hành tuning PID.
Cần tối ưu PID, biến tần hay tự động hóa? Thiên Phú Thịnh có giải pháp
Một hệ thống biến tần hoạt động ổn định không chỉ phụ thuộc vào việc cài đúng thông số PID. Hiệu quả thực tế còn liên quan đến động cơ, cảm biến, tín hiệu feedback, tủ điện, PLC/HMI và đặc tính của từng loại tải. Vì vậy, khi hệ thống gặp tình trạng dao động, không đạt setpoint hoặc điều khiển chưa ổn định, cần đánh giá tổng thể thay vì chỉ thay đổi thông số PID.
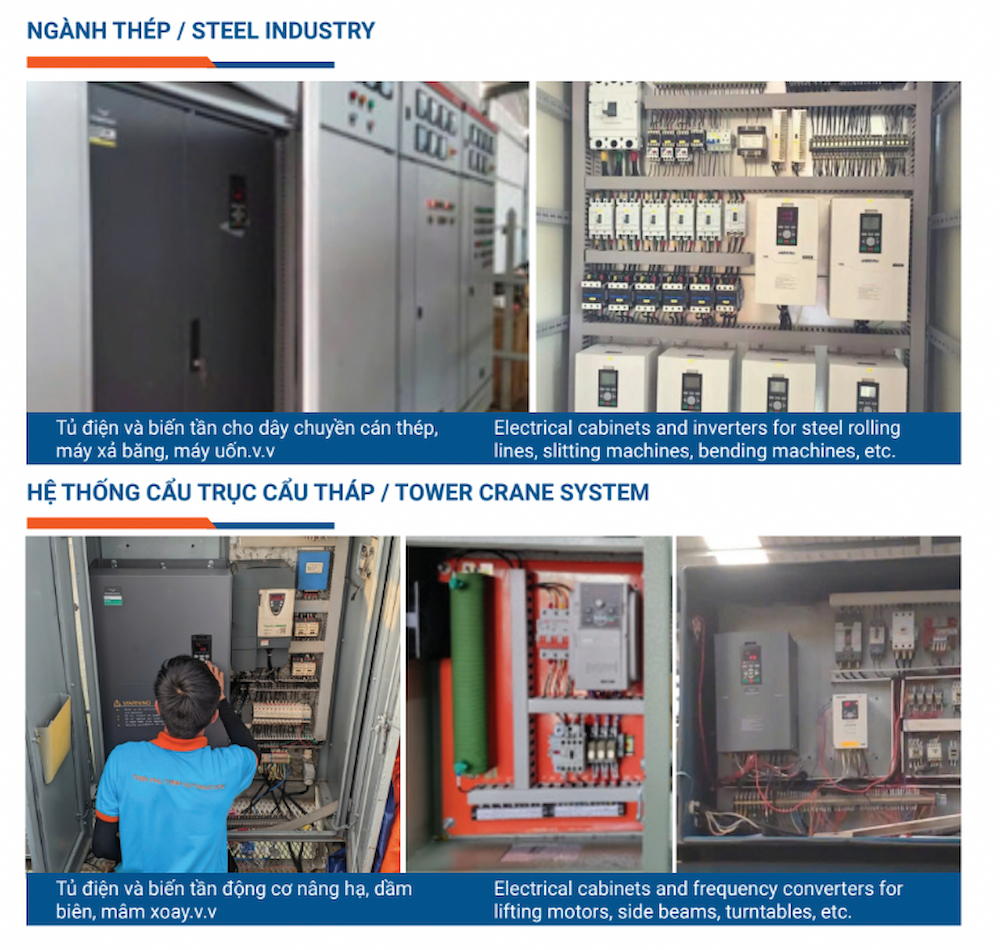
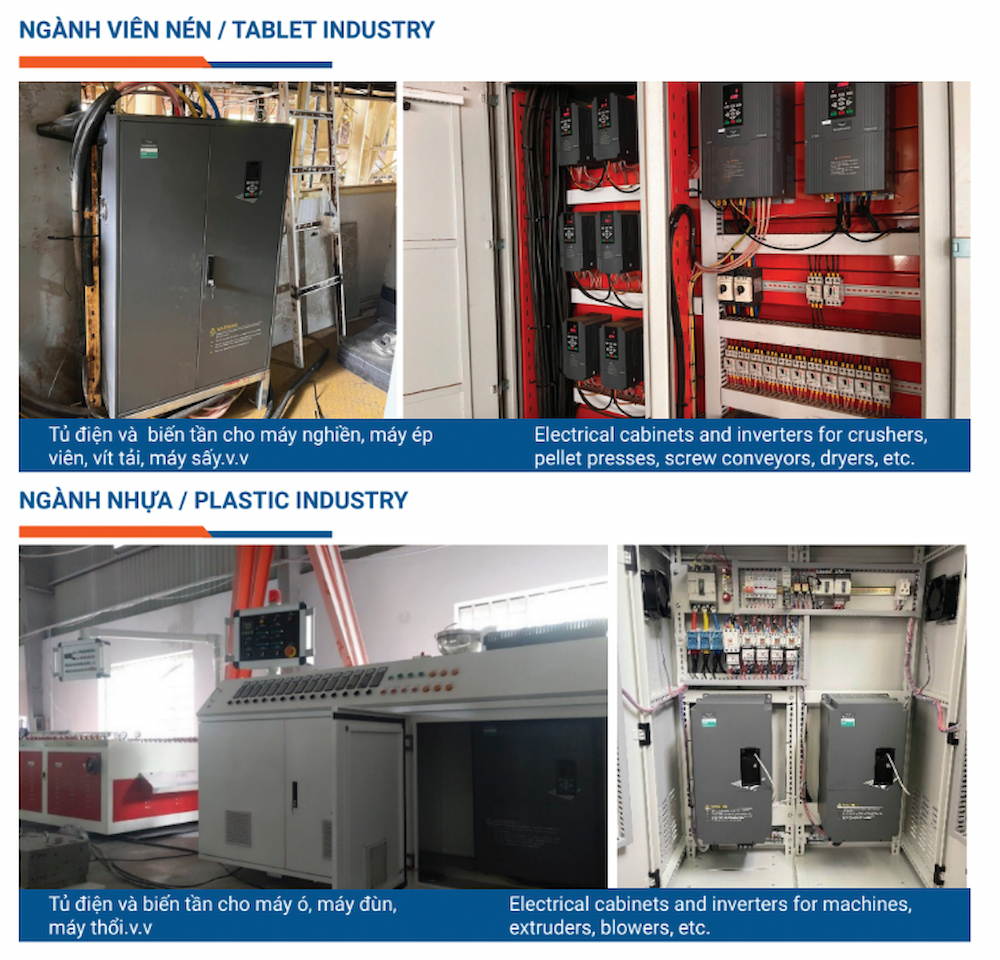
Thiên Phú Thịnh cung cấp và tư vấn các giải pháp biến tần và tự động hóa cho nhiều hệ thống công nghiệp, bao gồm:
- Biến tần: Điều khiển tốc độ động cơ, tối ưu vận hành cho bơm, quạt, máy móc và dây chuyền sản xuất.
- Điều khiển PID bằng biến tần: Ứng dụng cho các bài toán kiểm soát áp suất, lưu lượng, nhiệt độ và các đại lượng cần duy trì ổn định.
- PLC: Lập trình điều khiển, xử lý tín hiệu cảm biến, liên động thiết bị và xây dựng logic vận hành tự động.
- HMI: Giám sát trạng thái hệ thống, cài đặt thông số và theo dõi các giá trị vận hành trực quan.
- Tủ điện điều khiển: Thiết kế và tích hợp thiết bị điều khiển, bảo vệ, đóng cắt và biến tần theo yêu cầu hệ thống.
- Điều khiển động cơ: Giải pháp khởi động, điều chỉnh tốc độ, bảo vệ và kiểm soát động cơ theo đặc tính tải.
- Tự động hóa dây chuyền: Kết hợp biến tần, PLC, HMI, cảm biến và các thiết bị liên quan để xây dựng hệ thống điều khiển đồng bộ.
Thiên Phú Thịnh cung cấp giải pháp biến tần và tự động hóa cho bơm cấp nước, bơm tăng áp, HVAC, xử lý nước thải, thông gió và nhiều hệ thống công nghiệp.
Nếu biến tần dao động, feedback không ổn định, không đạt setpoint hoặc cần cài đặt PID cho biến tần INVT và Mitsubishi, Thiên Phú Thịnh tư vấn từ biến tần, cảm biến đến PLC, HMI và phương án điều khiển theo thực tế hệ thống.
Bạn đang cần cài đặt PID, lựa chọn biến tần hoặc tối ưu hệ thống tự động hóa? Liên hệ Thiên Phú Thịnh để được tư vấn giải pháp phù hợp với tải và thiết bị thực tế.
Website: https://thienphuthinh.vn/
THIÊN PHÚ THỊNH – GIẢI PHÁP TỰ ĐỘNG HÓA CÔNG NGHIỆP TOÀN DIỆN
Chuyên cung cấp PLC – HMI – Servo – Biến tần – Tủ điện – Thiết bị tự động hóa chính hãng cho nhà máy và dây chuyền sản xuất
THIẾT BỊ TỰ ĐỘNG HÓA CUNG CẤP
Đa dạng thiết bị tự động hóa công nghiệp chính hãng
CÔNG TY TNHH TỰ ĐỘNG HÓA THIÊN PHÚ THỊNH
Địa chỉ: 1B Tú Xương, Khu phố 1, Tăng Nhơn Phú, TP Hồ Chí Minh, Việt Nam
☎ Hotline / Zalo: 0906 700 386
Email: Thienphuthinh.auto@gmail.com
Xem thêm